机器人维修备件组合/ 传动部件
传动部件
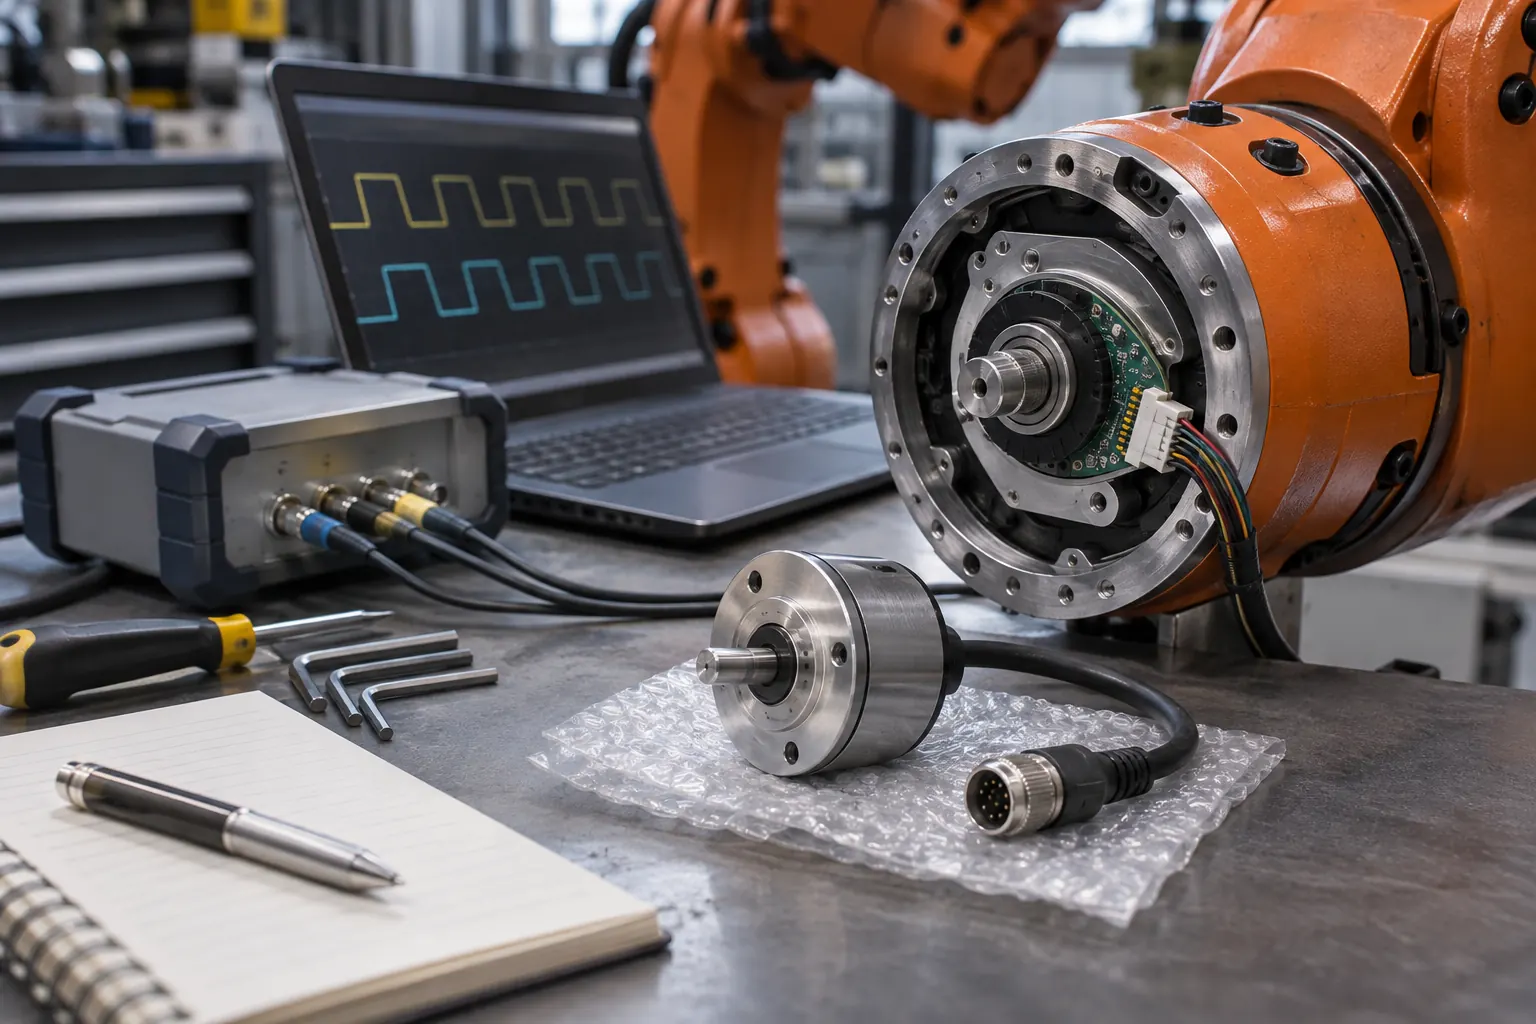
编码器异常可能是计数口径、方向、连接或实际传感问题。NI原始指南可帮助理解正交计数,但不能由分辨率推断机器人末端精度。[S1]
选型与应用说明
原理与关键区别
编码器异常可能是计数口径、方向、连接或实际传感问题。NI原始指南可帮助理解正交计数,但不能由分辨率推断机器人末端精度。[S1]
具体核对步骤
- 核对编码形式和计数定义
- 记录异常是否与姿态或走线相关
- 按设备手册确认参考位置和恢复要求
容易误判的地方
未知反馈故障时不得靠放大误差阈值继续运行。
本方向输入与判断
关节位置、装配图、拆检照片
装配与润滑要求由谁提供?
核对尺寸、预紧及维护程序
保留记录
拆检记录与装配复核单
适用边界
外观新旧不代表剩余寿命
原始资料阅读
[S1] NI Hardware Encoder Measurements: How-To Guide
https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US
编码器测量方法,不等于整机定位精度
[S2] UR-Series Service Manual
https://www.universal-robots.com/manuals/EN/PDF/Shared/service-manual_ur-series/Service_Manual_UR-Series_en.pdf
按具体设备与版本执行,不是通用降级许可
沟通前准备
复核记录字段
1. 核对编码形式和计数定义
2. 记录异常是否与姿态或走线相关
3. 按设备手册确认参考位置和恢复要求
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。