机器人维修备件组合/ 驱动与电机
驱动与电机
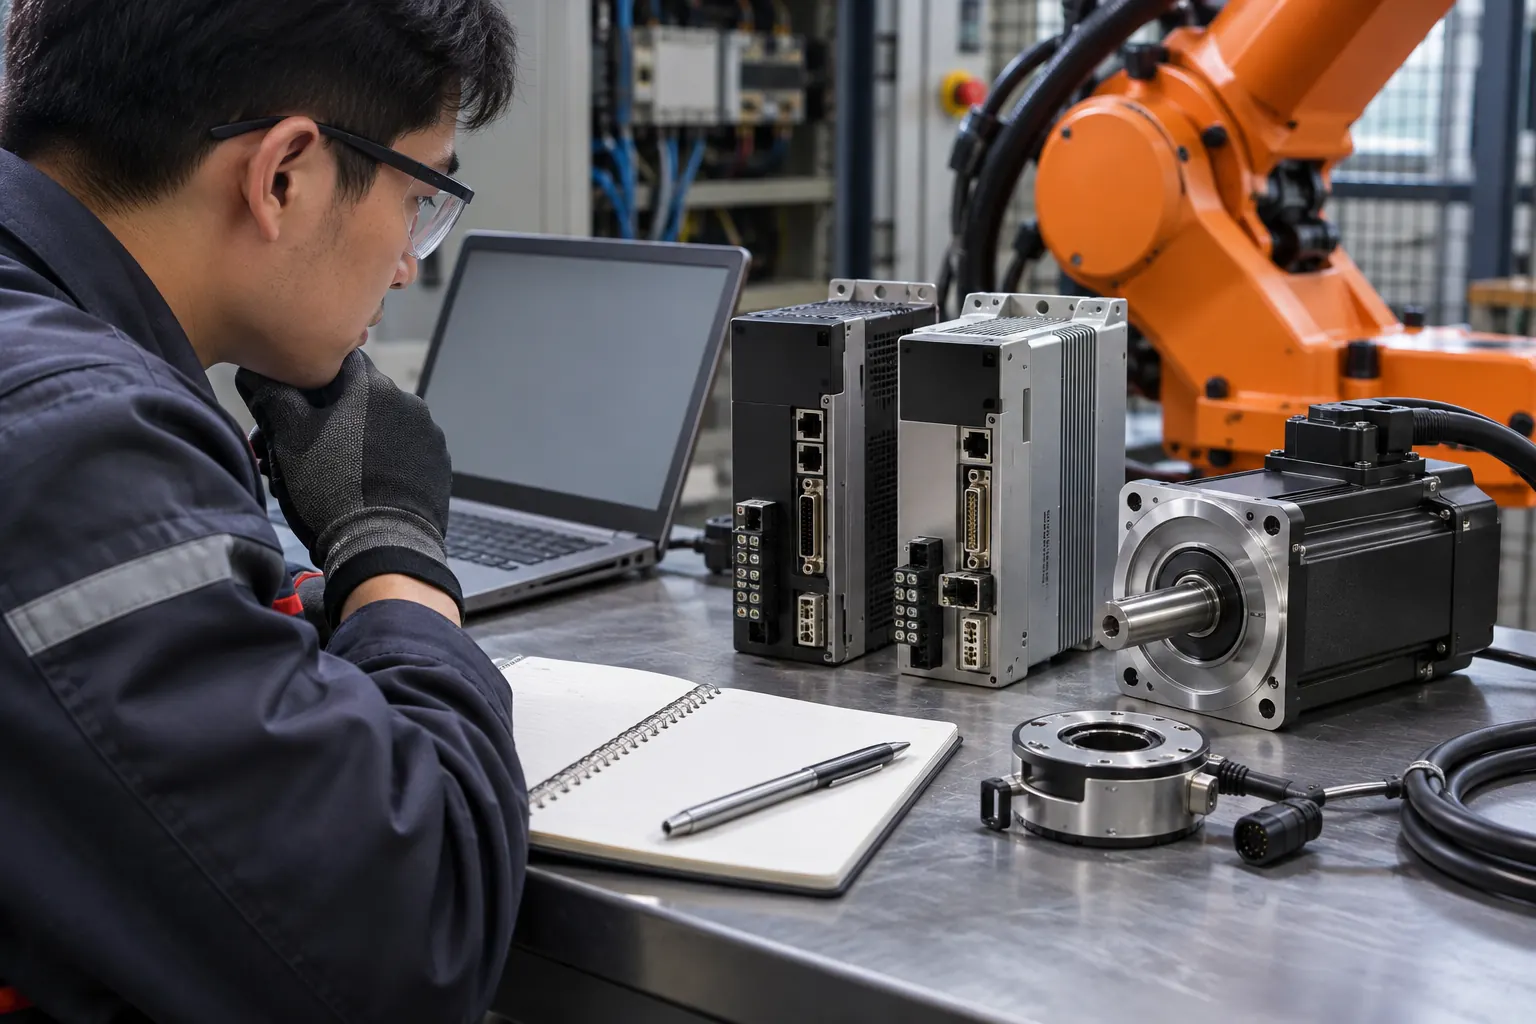
驱动报警应结合动作阶段、负载和供电看,不能只凭错误码购买驱动。更换还涉及电机、反馈、固件和参数组合,外壳相似不表示支持。
选型与应用说明
原理与关键区别
驱动报警应结合动作阶段、负载和供电看,不能只凭错误码购买驱动。更换还涉及电机、反馈、固件和参数组合,外壳相似不表示支持。
具体核对步骤
- 保存报警原文与前后日志
- 抄录驱动电机控制器及固件版本
- 按原机诊断路径区分配置连接与硬件
容易误判的地方
换件后报警消失一次不等于根因关闭。
本方向输入与判断
告警、铭牌、控制版本、负载现象
反馈、制动与参数怎样恢复?
核对允许组合和原故障条件
保留记录
拆前备份与修后动作记录
适用边界
不凭报错码直接定损
原始资料阅读
[S1] NI Hardware Encoder Measurements: How-To Guide
https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US
编码器测量方法,不等于整机定位精度
[S2] UR-Series Service Manual
https://www.universal-robots.com/manuals/EN/PDF/Shared/service-manual_ur-series/Service_Manual_UR-Series_en.pdf
按具体设备与版本执行,不是通用降级许可
沟通前准备
复核记录字段
1. 保存报警原文与前后日志
2. 抄录驱动电机控制器及固件版本
3. 按原机诊断路径区分配置连接与硬件
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。