问题从哪里开始
维修配件选择应建立在故障链和版本证据上。报警指出的是检测到的状态,不一定就是损坏部件;同一过流或反馈异常可能涉及负载、连接、供电或配置。本站按驱动、电机编码器、控制器和维护套件整理诊断资料,帮助形成故障包,不将任何目录方向当作现货或通用替换承诺。
驱动与电机的判断方法
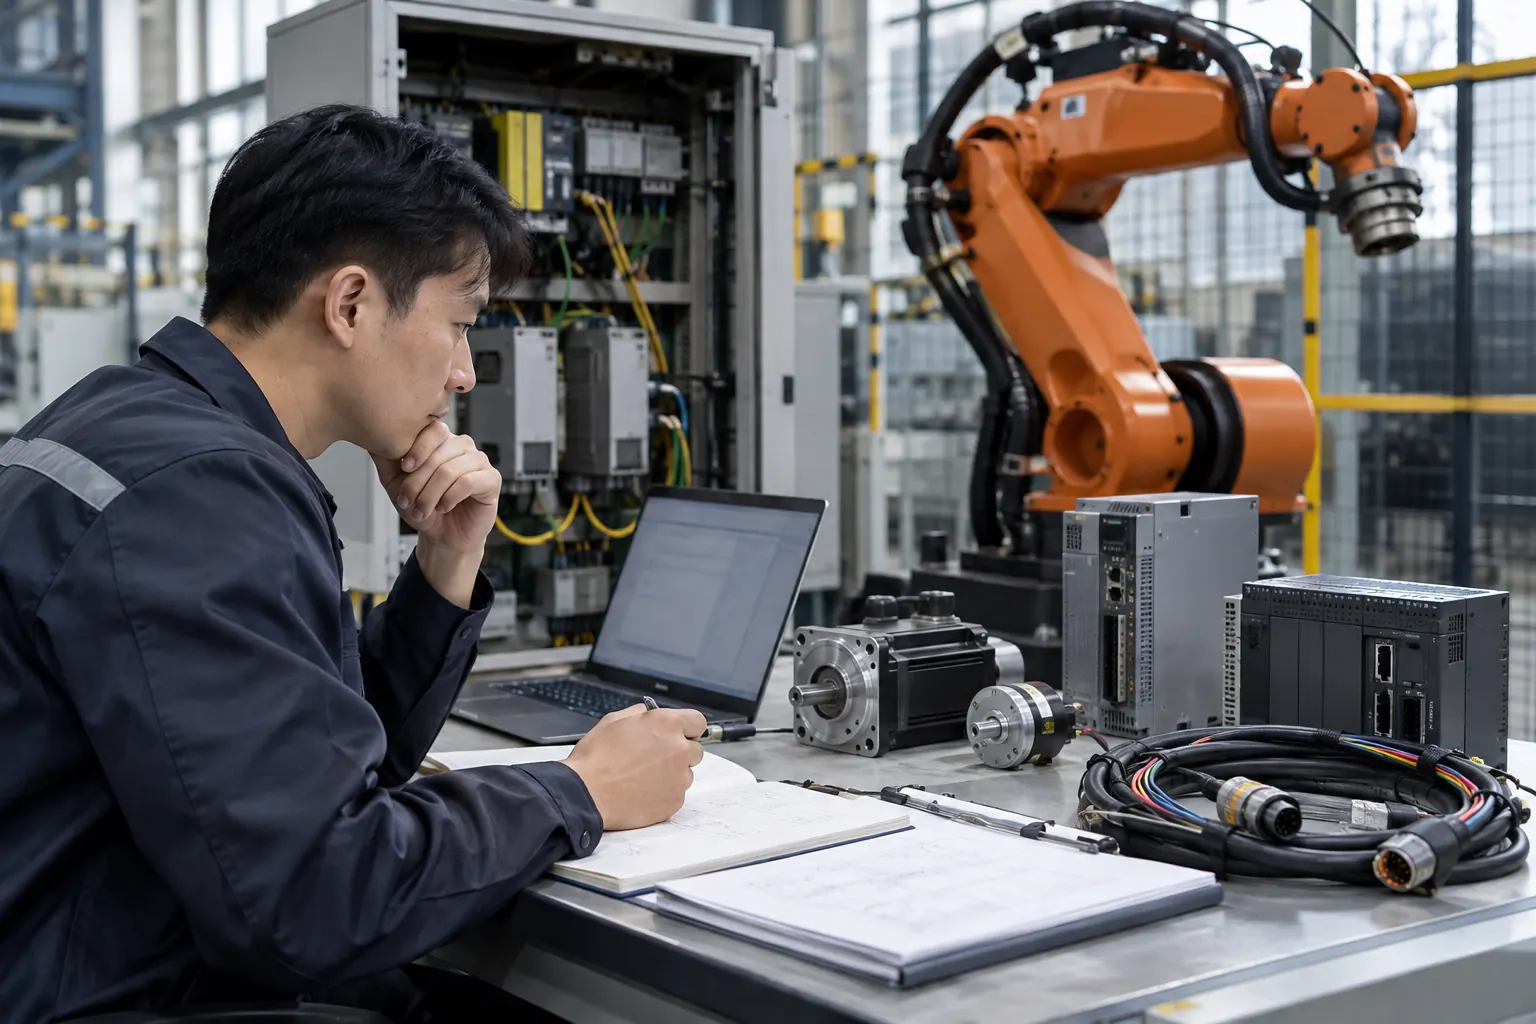
驱动报警应结合动作阶段、负载和供电看,不能只凭错误码购买驱动。更换还涉及电机、反馈、固件和参数组合,外壳相似不表示支持。
1. 保存报警原文与前后日志
2. 抄录驱动电机控制器及固件版本
3. 按原机诊断路径区分配置连接与硬件
易错点:换件后报警消失一次不等于根因关闭。
传动部件的判断方法
编码器异常可能是计数口径、方向、连接或实际传感问题。NI原始指南可帮助理解正交计数,但不能由分辨率推断机器人末端精度。[S1]
1. 核对编码形式和计数定义
2. 记录异常是否与姿态或走线相关
3. 按设备手册确认参考位置和恢复要求
易错点:未知反馈故障时不得靠放大误差阈值继续运行。
线缆与连接的判断方法
控制器替换涉及程序、安装参数、选件与版本匹配。UR服务资料展示了备份与恢复限制,其他品牌须查对应手册。[S2]
1. 列原机程序参数和许可证资料
2. 确认备份时间与可恢复版本
3. 由责任方验证恢复后配置和任务
易错点:文件存在不等于控制器完整状态可恢复。
检修配套的判断方法
维护套件的适用性取决于设备版本和作业范围。润滑、密封、线束和紧固材料不能只按通用名称选择,拆装可能影响校准与防护。
1. 列零件号工序和原厂依据
2. 明确哪些作业需要校准或复查
3. 记录旧件状态新件批次与去向
易错点:不能把套件齐全当成维修人员已具备相应资格。
明确假设的对照算例
假设同一报警在固定姿态出现,而换工具后频率变化:这只是关联,不能直接判驱动坏。演练建立“姿态—工具—线束位置—报警时间”表,优先寻找可复现条件。若反馈原始1000线/转而软件口径为4000计数/转,核对四倍频定义后再判断位置异常,不能用换电机代替数据核对。[S1]
来源与适用条件
技术背景见 [S1] [S2];本站的步骤、算例和记录字段为原创整理。示例不对应在售型号、真实客户或已完成的试验,原始文档只在各自设备、软件与研究范围内适用;缺失条件要标待确认,不能写成默认满足。
资料依据与适用范围
[S1] NI Hardware Encoder Measurements: How-To Guide — NI
https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US
支持内容: 正交编码器计数方式及位置换算
适用范围: 编码器测量方法,不等于整机定位精度
查阅日期: 2026-11-04
[S2] UR-Series Service Manual — Universal Robots
https://www.universal-robots.com/manuals/EN/PDF/Shared/service-manual_ur-series/Service_Manual_UR-Series_en.pdf
支持内容: 备份、恢复及软件版本限制
适用范围: 按具体设备与版本执行,不是通用降级许可
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。