假设演练:维修后的热态复查
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务与本次假设
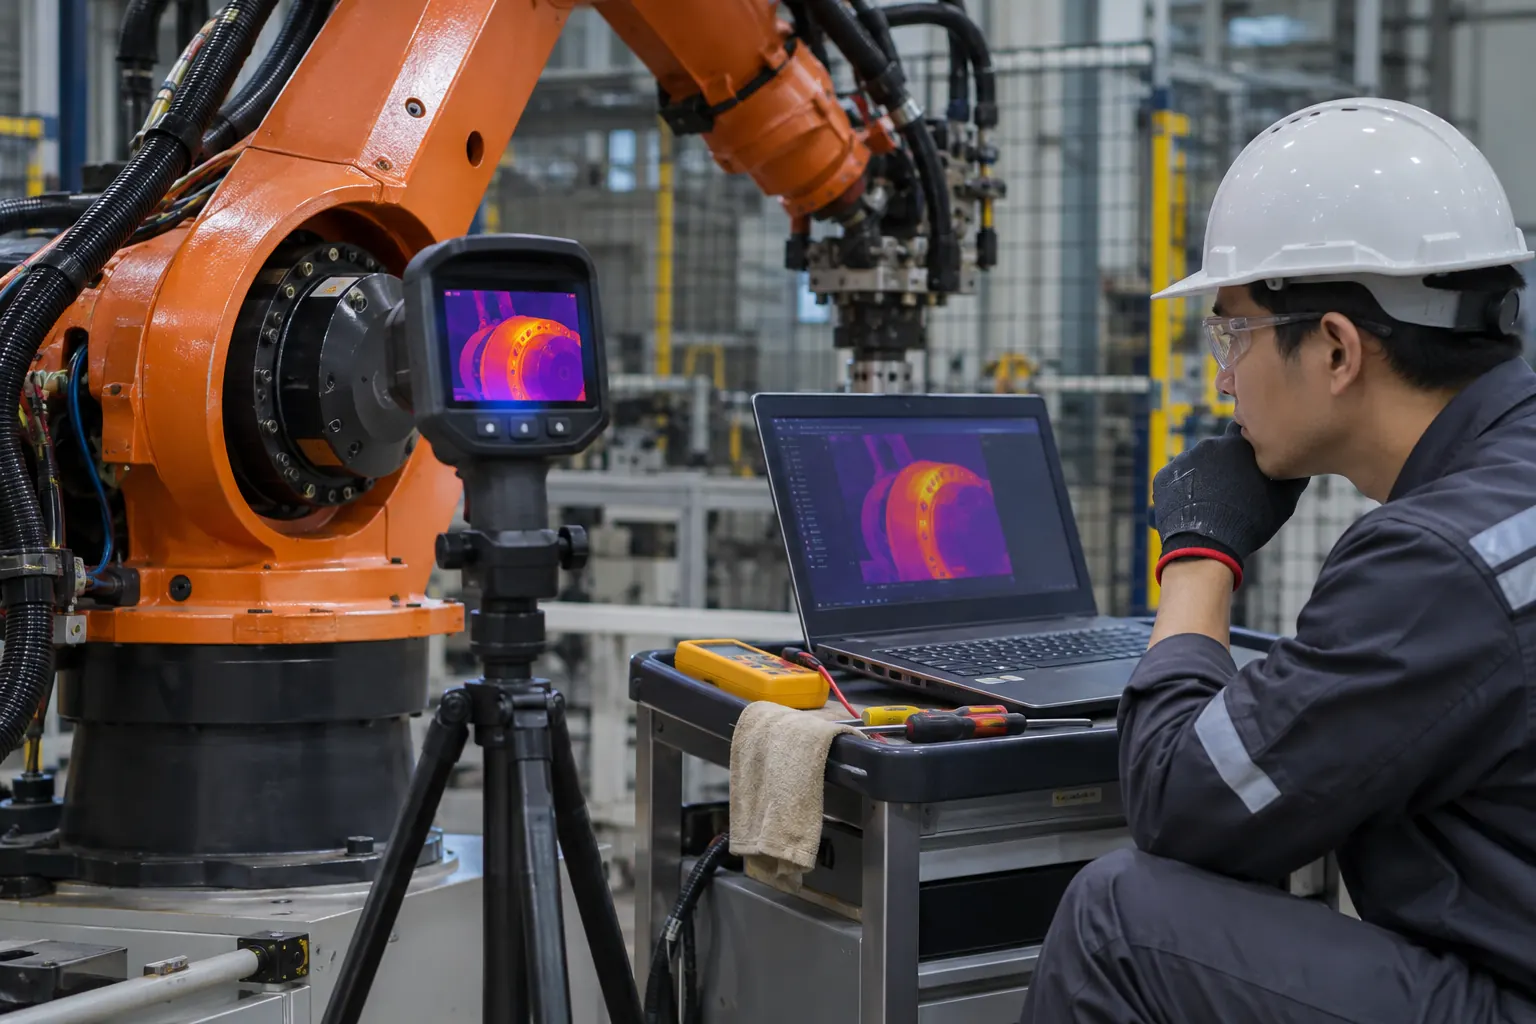
假设原报警在正常作业一小时后出现,更换经确认兼容的部件后只检查了十分钟。演练指出该结果只支持短时未复现,不能覆盖热态条件。复查任务、工具和软件与故障时保持可比,任何作业需在设备允许条件内进行。
两条可行路线与取舍
路线一进行已批准的短时功能复查,确认连接、配置和基本动作,适合初始检查,不能覆盖热态或较长任务。路线二在原机允许负载与正常任务下,安排与原触发窗口相应的观察,增加时间与资源,但结论更贴近投诉。不能用超载、堵转或任意升温缩短复现,也不从一次未复现推永久可靠性。
按实际任务执行的方法
先重建设备、工具、程序与原故障的任务条件,列环境与使用差异。更换件、参数与校准分别记录,确认实际配置后再观察。每个循环保留直接结果、人工干预、报警和中止;若无法达到原窗口,就明确未覆盖,不用延长待机替代真实作业。出现异常时停止相应检查,按原机流程处理并保留首个偏离。
假设推演:用结果作判断
沿用本例一小时后报警的假设,十分钟未报警只能支持这十分钟。若观察延长到相应任务窗口且仍未复现,也只报告本次条件、次数与时长;若工具和原来不同,仍不能直接比较。若同类告警再次出现,回到诊断而非重复重启。接收者可以按已覆盖范围做有限判断,但不能把短时功能正常写成全部任务已永久修复。
遇到问题时的分支与退出
若原触发条件尚未覆盖,问题保持开放;若已覆盖并无异常,也说明次数与窗口,不承诺永久无故障。交接包含旧新件、参数、校准、日志和放行责任。本站不把该演练作为真实维修结果或原厂服务能力证明。
复查范围包含原工件、工具与允许任务,若工况无法重建就明确限制;旧件去向、售后责任和开放项一起写入交接。
回到技术条件复核
原故障可能与工具、某姿态或较长正常作业窗口关联,换件后十分钟空载未复现不能覆盖它。记录原条件与当前条件差异,观察支撑哪一结论就写到哪一层。若同时换多件和改参数,只能说新组合的表现,不能反推第一怀疑件一定损坏。
开始前的条件
1. 原故障任务、环境与出现窗口
2. 换件参数校准及现配置
3. 复查计划、终止与放行责任
判断依据与资料
具体判断条件
- 观察覆盖与未覆盖范围清楚
- 待机不替代原作业条件
- 出现异常可返回诊断而非无限重启
原始资料阅读
NI Hardware Encoder Measurements: How-To Guide
https://knowledge.ni.com/KnowledgeArticleDetails?id=kA03q000000x1riCAA&l=en-US
UR-Series Service Manual
https://www.universal-robots.com/manuals/EN/PDF/Shared/service-manual_ur-series/Service_Manual_UR-Series_en.pdf
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。